martes, 27 de julio de 2010

Movimiento Compuesto

Muchas veces se conoce el movimiento de un sistema de referencia o referencial, respecto de otro referencial convensionalmente en reposo, y el movimiento de una partícula respecto de dicho referencial móvil.

En estos casos se dice que la partícula efectúa un movimiento compuesto respecto del referencial convensionalmente en reposo, que resulta de la composición o ejecución simultánea de su movimiento relativo respecto del referencial móvil y el movimiento de arrastre que posee dicho referencial móvil.

Esto es consecuencia de la definicion de velocidad relativa. Efectivamente:

Según esto:

La velocidad absoluta de una partícula (velocidad respecto del referencial inmovil) es la suma vectorial de su velocidad relativa respecto del referencial móvil y la velocidad de arrastre del referencial móvil.

Por ejemplo, se puede considerar que una bola que está rodando sobre una cubierta de un barco en movimiento, efectúa un movimiento compuesto respecto de la costa; este movimiento resulta de la composición del rodamiento respecto de la cubierta, que constituye el referencial móvil, y del movimiento de la cubierta respecto de la costa.

Siempre es posible descomponer, mediante la introducción de un referencial móvil, el movimiento compuesto de una partícula en movimientos simples componentes.

En la figura de abajo se muestra un ascensor que se eleva verticalmente con rapidez constante y dentro de él un péndulo que oscila en un plano vertical suspendido de una cuerda inextensible. En este caso el movimiento de la partícula que se encuentra en el extremo inferior del péndulo resulta de la composición del movimiento circular respecto del ascensor y del movimiento vertical de ascensor.

La figura de abajo muestra una avioneta que se mueve horizontalmente con una velocidad constante. En este caso el movimiento que describe un punto de la hélice resulta de la composición del movimiento circular respecto del avión y del movimiento horizontal de la avioneta.

lunes, 26 de julio de 2010

Movimiento relativo

Se denomina movimiento relativo al movimiento de una partícula en movimiento respecto de otra que también se encuentra en movimiento.

El movimiento mecánico es un concepto relativo porque este siempre es referido a un sistema de referencia o referencial particular elegido por el observador.

Para ilustrar esto, observe la figura mostrada en la parte inferior. En esta muestra un tren moviéndose hacia la izquierda respecto de la Tierra con una velocidad constante V y dos observadores: Un observador O, que se encuentra parado sobre la Tierra al costado de las rieles del tren, y otro O', que se encuentra parado en uno de los vagones del del tren..

Si esta última lanza un objeto verticalmente hacia arriba con una velocidad V' , las afirmaciones que hagan estos dos observadores respecto del objeto serán aparentemente contradictorias desde el punto de vista de la lógica formal, ya que el observador O afirmará que este se mueve parabólicamente mientras que O' afirmará que se mueve verticalmente.

Desde el punto de vista físico estas proposiciones no son contradictorias ya que el movimiento es un concepto relativo.

Un cuerpo puede estar en movimiento respecto de un referencial y al mismo tiempo en reposo respecto de otro.


Velocidad y aceleración relativas

Analicemos el movimiento relativo de dos partículas A y B que se mueven en el espacio respecto del mismo referencial y sean rA y rB sus vectores de posición respecto de su origen de coordenadas O.

Las velocidades de A y B medidas en ese referencial serán:

Supongamos que deseamos saber cuál es la velocidad de la partícula B respecto de un observador situado sobre A, es decir la velocidad relativa de B respecto de A.

Para esto el vector posición (relativo) de la partícula B respecto de A está definido por

Derivando esta expresión respecto del tiempo tenemos:

Según esto:

La velocidad relativa de una partícula respecto de otra es igual a la diferencia vectorial de sus velocidades con respecto a un mismo referencial.

Asumiento que el observador situado sobre A solo se encuentra trasladándose (no rota), derivando nuevamente la expresión de la velocidad relativa obtenemos la expresión de la aceleración relativa:

Según esto:

La aceleración relativa de una partícula respecto de otra que no rota es igual a la diferencia vectorial de sus aceleraciones con respecto a un mismo referencial.

A continuación un video acerca de las reflexiones de Galileo acerca de la relatividad del movimiento.


A continuación un estracto de la película Agora que trata de la vida de Hipatia, filósofa y astrónoma que da clases en la Biblioteca de Alejandría, respecto de este principio

sábado, 24 de abril de 2010

Un ejemplo de la ley de Acción y Reacción de Newton

miércoles, 21 de abril de 2010

Teoría Cinética de Gases

La teoría cinética de gases explica las características macroscópicas de los gases (presión, temperatura, energía interna, etc) considerando que los gases están compuestos de una cantidad enorme de partículas (del orden 1023) que se encuentran en continuo movimiento caótico.

Los postulados básicos en que se basa esta teoría son que las colisiones que se producen entre las partículas con las paredes del recipiente son perfectamente elásticas, que los choques entre ellas son poco frecuentes, y que sus velocidades están distribuidas al azar, pero debido a la enorme cantidad de partículas que existe, hay igual probabilidad que una partícula se mueva longitudinalmente, lateralmente o verticalmente.

Este último postulado implica matemáticamente que los valores medios de sus velocidades cuadráticas en cada uno de los ejes cartesianos son iguales (en lenguaje matemático: < v2x> = < v2y> = < v2z>), y como el cuadrado del módulo de la velocidad de una partícula es v2 = v2x + v2y + v2z, se concluye que < v2> = 3 < v2x>.

La presión ejercida por el gas
Consideremos un recipiente cúbico que contiene un gas y analicemos el movimiento de una de sus partículas. Asumiendo que esta partícula choca elásticamente con una de sus paredes, y que durante su movimiento no choca con otra, determinemos la fuerza media <Fx> que se genera entre dos choques consecutivos.

De acuerdo con el teorema del impulso y la cantidad de movimiento tenemos que <Fx>.Δt = Δ(m.vx) = 2m.vx, pero como el tiempo entre dos choques consecutivos es Δt = 2L/vx, se deduce que la fuerza media generada entre una de las caras del recipiente y la partícula es <Fx> = m.v2x/L.

Si ahora consideramos que existen N partículas en el recipiente y que < v2x> = < v2>/3, la fuerza media generada sobre una de las paredes del recipiente será <Fx> = N.m.<v2>/3L, y por tanto la presión generada será: P = N.m.<v2>/3V, donde V es el volumen del recipiente.

De esta relación se aprecia que la presión ejercida por un gas sobre cada una de las paredes del recipiente que lo contiene es directamente proporcional a su densidad y al valor medio de la velocidad cuadrática de sus partículas.

Definición cinética de la temperatura
La temperatura de un sistema termodinámico es una variable que se mide indirectamente en función de los cambios observados en las propiedades macroscópicas del sistema cuando cambia la temperatura.

La ecuación de estado de un gas ideal relaciona las propiedades macroscópicas, presión P, el volumen V y temperatura T: PV = nRT. Combinando esta ecuación con la ecuación de la presión obtenida anteriormente, tenemos que:

En el primer miembro de esta ecuación se encuentra el valor medio de la energía cinética molecular <EK> y en el segundo miembro el cociente del número de moléculas N y el número de moles n del gas es el número de Avogadro No.

El cociente de la constante universal de los gases R y el número de Avogadro No, es otra constante denominada constante de Boltzmann designada con la letra k:

Finalmente tenemos que:

De esta relación se aprecia que el valor medio de la energía cinética molecular de un gas es directamente proporcional a su temperatura absoluta.

martes, 20 de abril de 2010

Teorema de Impulso y la Cantidad de Movimiento

Las tres Leyes de Newton, junto con las transformaciones de Galileo, son la base de la mecánica clásica.

Esta es la manera como se Newton enunció originalmente su segunda ley:

El cambio que experimenta el momento lineal de un cuerpo es proporcional a la fuerza resultante de todas las fuerzas que actúan sobre él y actúa en la dirección de esta.

Matemáticamente:

A partir de esta relación se deduce lo que actualmente conocemos con el nombre teorema del impulso y la cantidad de movimiento (momentum lineal).

domingo, 18 de abril de 2010

Teorema de Lamy

Si un cuerpo rígido en equilibrio se encuentra sometido a la acción de tres (3) fuerzas, estas deben ser coplanares y sus líneas de acción deben ser concurrentes.
La razón por la que las tres fuerzas deben ser coplanares es bastante simple. Si no fuese así, no se cumpliría la primera condición de equilibrio.
Por ejemplo consideremos que un cuerpo se encuentra en equilibrio sometido a la acción de tres fuerzas no coplanares (ver figura superior). Como la resultante de dos de ellas no se anula con la tercera fuerza no se cumplirá la primera condición de equilibrio.
La razón por la que las tres fuerzas deben ser concurrentes también es bastante simple. Si no fuese así, no se cumpliría la segunda condición de equilibrio.
Por ejemplo analicemos el equilibrio de una barra que se encuentra suspendida de dos cuerdas oblícuas y supongamos que las líneas de acción de las tres fuerzas que actúan sobre ella no son concurrentes (ver figura). Si tomamos momentos respecto del punto en donde convergen dos de ellas, habría un torque resultante provocada por la tercera fuerza que haría rotar a la barra, lo que hace que no se cumpla la segunda condición de equilibrio.
El teorema de Lamy, que fue enunciado por el religioso francés Bernard Lami (1645-1716), dice lo siguiente:
Cuando un cuerpo rígido en equilibrio se encuentra sometido a la acción de tres fuerzas concurrentes, el módulo de cada una es directamente proporcional al seno de su respectivo ángulo opuesto.

Este teorema es una consecuencia de la ley de senos aplicado luego de formar el triangulo de fuerzas.

De esto se deduce el siguiente lema:
Si un cuerpo se encuentra en equilibrio se encuentra sometido a la acción de tres (3) fuerzas, y los ángulos que forman entre si cada par de estas son iguales a 120o, los módulos de estas fuerzas deben ser iguales.

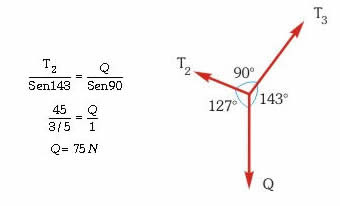
PROBLEMA
Si el sistema mostrado en la figura se encuentra en equilibrio estático en la forma que se indica, y el bloque P pesa 21 N, determinar el peso del bloque Q.

Hagamos el DCL del nudo A, teniendo presente que la tensión de la cuerda que sostiene el bloque P es igual a su peso, y apliquemos el teorema de Lami:
A continuación hagamos el DCL del nudo B, teniendo presente que la tensión de la cuerda que sostiene el bloque Q es igual a su peso, y apliquemos nuevamente el teorema de Lami:

Equilibrio Mecánico

Se dice que un cuerpo se encuentra en equilibrio mecánico, cuando su estado de movimiento como conjunto no cambia en el tiempo. Este concepto es relativo porque el estado de movimiento de un cuerpo depende del sistema de referencia elegido.

Se distingue dos clases de equilibrio: traslacional y rotacional.

Se dice que un cuerpo se encuentra en equilibrio traslacional, respecto de cierto sistema de referencia, cuando su centro de masas se encuentra en reposo o se mueve con velocidad constante (movimiento rectilíneo uniforme) respecto de él.

Se dice que un cuerpo se encuentra en equilibrio rotacional, respecto de cierto sistema de referencia, cuando este no rota o se encuentra rotando con una velocidad angular constante (movimiento rotacional uniforme), respecto de él.

Si un cuerpo se encuentra en reposo, respecto de cierto sistema de referencia, se dice que el cuerpo se encuentra en equilibrio estático, que es la forma más común de equilibrio mecánico.

Por otro lado, existen tres formas de equilibrio estático: estable, inestable e indiferente.

Se dice que un cuerpo se encuentra en equilibrio estable si cuando un agente externo lo aleja ligeramente de su estado de equilibrio original, y lo deja en libertad de movimiento, este retorna inmediatamente a su posición original. En cambio, si este se aleja aún mas de su posición original, se dice que el cuepor se encuentra en equilibrio inestable.

Finalmente, se dice que un cuerpo se encuentra en equilibrio indiferente si cuando un agente externo lo aleja ligeramente de su estado de equilibrio original, y lo deja en libertad de movimiento, este no presenta tendencia ni a retornar a su posición original ni a alejarse aún más de esta.